近日,我课题组在中红外位置探测与运动轨迹追踪领域取得重要进展,成果以“Wafer-scale 2D semimetal heterostructures enabling mid-infrared motion tracking with in-sensor perceptual compression”为题的研究论文发表在国际知名期刊《Science Advances》上。郑州大学博士研究生李雪和华南师范大学王恬悦副教授为论文共同第一作者,郑州大学吴翟教授、曾龙辉教授和华南师范大学陈杰威教授为论文共同通讯作者。郑州大学为第一完成单位和通讯作者单位。
成果概述
运动目标检测与轨迹追踪是自动驾驶、智能机器人、机器视觉以及复杂环境感知中的重要基础能力。传统视觉系统通常依赖高像素密度图像传感器获取完整图像,再通过后端算法从海量像素中提取目标位置和运动信息。这种 “先成像、后计算” 的技术路线虽然能够获得丰富的场景信息,但也带来了巨大的数据传输、存储和计算负担,尤其限制了资源受限环境中的实时动态感知。与此同时,常规位置敏感探测器大多仅覆盖可见光‑近红外波段,难以发挥中红外探测在雾、烟尘、黑暗等恶劣条件下的感知优势。
针对上述问题,研究团队围绕二维半金属材料生长、范德华异质集成、中红外宽谱探测、高精度中红外位置感知以及传感器内信息处理开展系统研究,提出了一种基于二维半金属/Ge 范德华异质结的中红外位置敏感探测与感知压缩新架构。研究团队发展了低温原位金属转化方法,在 CMOS 兼容温度下实现晶圆级二维碲化物半金属生长,并直接与 Ge 构筑高质量异质结。在此基础上,利用横向光伏效应,实现中红外波段下将红外光斑的空间位置直接映射为电压信号,完成中红外位置探测,实现从传统 “红外光强探测” 向 “红外空间位置感知” 的进一步拓展;随后通过稀疏 PSD 阵列,将空间信息提取与数据压缩进一步前移至传感器端,实现面向静态和动态视觉任务的高效感知。
研究背景
运动目标检测与轨迹追踪是机器视觉与智能感知领域的重要基础能力,在自动导航、智能驾驶以及国防安全等场景中具有重要应用价值。对于动态目标而言,系统不仅需要准确获取目标在某一时刻的空间位置,还需要连续记录其随时间的变化,从而实现运动状态判断、轨迹重建与实时决策。因此,如何以更高效率获取和处理动态目标的空间—时间信息,已成为新一代智能感知系统需要解决的重要问题。目前,主流机器视觉系统通常依赖高像素密度成像传感器采集完整图像,再结合复杂视觉算法和神经网络完成目标识别与运动轨迹分析。此类方法虽然能够获得丰富的场景信息,但也会同时产生大量冗余数据。尤其在动态场景中,为了连续追踪目标位置,高分辨率图像需要以较高帧率持续采集、传输和处理,后端算法还需同步提取空间与时间特征,由此带来显著的计算、存储和能耗负担。复杂神经网络往往包含大量参数和多级计算流程,使系统在实际应用中面临较高功耗和较长处理延迟,在资源受限、要求快速响应的应用环境中尤为突出。
因此,与传统“先成像、再计算”的感知方式相比,若能够直接在传感器端获取目标的位置与运动信息,就有望显著减少后续数据处理量。基于这一思路,事件型或位置型感知逐渐成为提升动态视觉系统效率的重要方向。其中,位置敏感探测器(position-sensitive detector,PSD)能够利用横向光伏效应,将入射光的位置直接转换为电信号,不需要依赖高像素阵列逐点重建目标位置。相比传统图像传感器,PSD具有数据带宽低、响应快以及对光斑形状和尺寸不敏感等特点,因此特别适合实时位置检测和运动轨迹追踪。进一步将这一感知模式拓展至中红外波段,对于复杂环境下的动态目标探测具有重要意义。中红外光在雾、烟和黑暗等低可见度环境中具有独特应用价值,可为传统可见光和近红外视觉提供补充。然而,现有半导体PSD的工作波段主要集中在可见光和近红外区域,难以满足中红外位置感知需求;与此同时,当前中红外运动追踪系统通常仍依赖焦平面阵列获取完整红外图像,再结合复杂视觉算法完成目标识别和轨迹分析,因此依然存在硬件规模大、数据量高、能耗高和计算成本高等问题。
由此可见,实现中红外高精度动态感知,面临两个相互关联的关键挑战:一方面,需要构建能够在室温下实现高性能中红外探测和精确位置响应的光电器件;另一方面,还需要从传感架构层面减少对高像素密度阵列和复杂后端计算的依赖,使运动信息能够直接在传感端被提取和压缩。针对上述问题,本研究构建了基于二维二维半金属/Ge范德华异质结构的位置敏感探测器阵列,实现了延伸至10.6 μm的宽谱红外探测,并将高灵敏位置感知进一步拓展至实时运动轨迹追踪。同时,通过稀疏PSD阵列和传感器内压缩,将目标位置与运动特征直接在感知前端提取,在保持多目标动态识别与追踪能力的同时,大幅降低数据量,为资源受限条件下高精度、低数据负担的中红外动态视觉感知提供了新的实现路径。
二维半金属中红外位置敏感探测与传感器内感知压缩总体架构
本工作提出基于二维半金属/Ge范德华异质结的中红外位置敏感探测与动态感知整体架构,跳出高像素焦平面阵列完整成像的传统思路,依托位置敏感探测器直接获取运动目标的空间信息。当中红外光照射 PdTe2/Ge 异质结,异质界面生成光生载流子,在内建电场作用下实现载流子有效分离,非平衡载流子沿界面横向扩散,由多路电极完成收集;受光斑位置影响,载流子扩散距离与浓度梯度发生改变,输出和入射光斑位置一一对应的光电压,仅读取电极电压信号即可反演光斑二维坐标。二维碲化物半金属凭借近无带隙电子结构实现中红外宽光谱吸收,多层薄膜提升光吸收与载流子产生效率,范德华界面抑制缺陷散射与载流子复合,为高性能宽谱位置感知提供材料基础。如图 1 所示,图 1A 展示该中红外 PSD 面向智能驾驶的应用构想,可在浓雾、烟尘、黑暗等可见光视觉失效的低可视环境下,直接获取行人、车辆的位置与运动轨迹;图 1B 为 PdTe2/Ge异质结 PSD 器件结构,由 PdTe2与Ge构成异质光敏区,通过多组电极采集横向光伏信号,将光斑空间坐标直接编码在多路光电压信号之中,区别于传统像素传感器输出光强信息,该器件直接输出光斑的位置信息;图 1C 呈现由单器件拓展至稀疏 PSD 阵列的多目标识别方案,阵列内各单元并行解析不同区域目标,同步输出多条运动轨迹,依靠 PSD 连续位置解析能力,无需为每一处空间点位配置独立物理像素,缩减硬件规模;图 1D 阐释传感器内感知压缩的核心思想,摒弃传统 “完整成像‑传输‑数字压缩‑后端解析” 的工作链路,将空间信息压缩前置到光电传感前端,器件在光电转换的同时完成空间特征编码,直接提取运动任务有效特征,规避全部原始像素的重建,从数据源头削减传输与计算开销,为低功耗、低延迟的动态红外视觉感知提供全新实现路径。
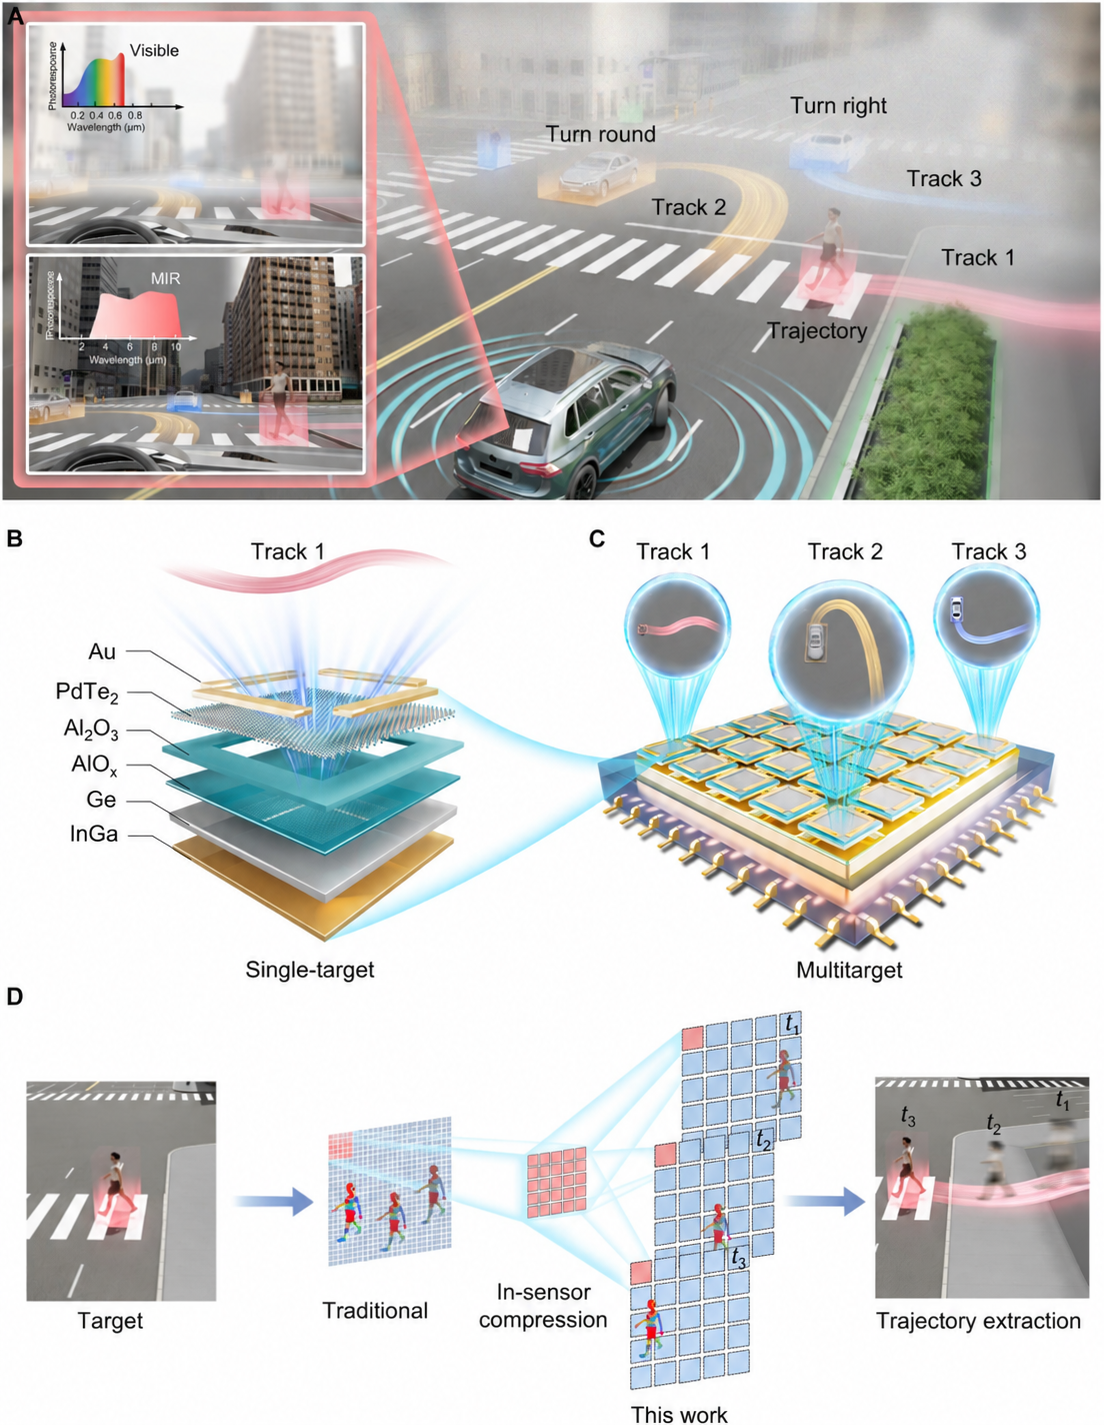
图 1 基于二维半金属的中红外(MIR)位置敏感探测器(PSD)面向自动驾驶应用以及传感器内压缩。(A)中红外位置敏感探测器在自动驾驶领域的应用;(B) 基于PdTe2/Ge 异质结的位置敏感探测器器件示意图;(C)由位置敏感探测器阵列实现多目标轨迹识别的原理示意图;(D)对比传统高像素焦平面阵列,展示位置敏感探测器阵列所实现的传感器内压缩效果。
实现 CMOS 兼容的晶圆级二维半金属低温生长与单片异质集成
为实现中红外位置感知架构,需要可晶圆制备、具备中红外吸收、兼容传统半导体工艺的二维材料体系,针对传统二维材料高温生长、转移工艺引入污染与界面缺陷的痛点,本研究发展低温原位金属转化制备策略,在 300 ℃下实现晶圆级 PdTe2薄膜生长,该方法同样适用于 PtTe2、NiTe2,具备一定材料普适性。如图2 所示,图 2A、2B 借助第一性原理分子动力学模拟、径向分布函数与配位数分析,揭示 Pd‑Te 界面低温反应的原子机理,阐明碲辅助反应降低动力学势垒的物理根源;图 2C 展示 PdTe2、PtTe2、NiTe2晶圆级薄膜实物,验证该工艺可拓展至多种二维碲化物半金属;图 2D利用原子分辨 STEM 表征证实 PdTe2高质量层状晶体结构;图 2E、2F 呈现 Ge 晶圆上制备的 PdTe2/Ge 异质结阵列实物与显微图像,实现直接在半导体衬底上构筑器件阵列,规避材料转移带来的界面污染;图 2G 截面高分辨表征证明原位生长形成平整陡峭、互扩散微弱的异质界面,结合超薄 AlOx钝化层,有效抑制界面缺陷与载流子复合;图 2H、2I 对随机抽取的 100 个器件开展电学统计测试,器件整流比、暗电流表现出良好的阵列均一性与工艺可重复性;图 2J 验证器件具备紫外至 10.6 μm 的超宽光谱响应。得益于光伏效应(PV)、内光电发射(IPE)、光热电子发射‑量子隧穿(PTI‑Tunneling)的协同作用,器件可在不同光子能量条件下实现光生载流子激发,为中红外位置探测奠定基础;图 2K、2L 分别测试得到器件 91.8 dB 的大线性动态范围和约 80 kHz 的 3 dB 带宽,保障宽光强工况与高速运动目标探测;图 2M 将本器件比探测率与已报道红外探测器横向对比,凸显本体系宽波段室温探测的性能优势;图 2N 的长期存储测试证明器件拥有良好环境可靠性。综上,图 2 从理论模拟、材料制备、晶体结构、异质界面、阵列一致性、光电性能与稳定性多维度,完整建立起高质量 PdTe2/Ge 异质结材料‑器件平台,为后续中红外位置敏感探测、阵列感知压缩提供坚实的硬件基础。
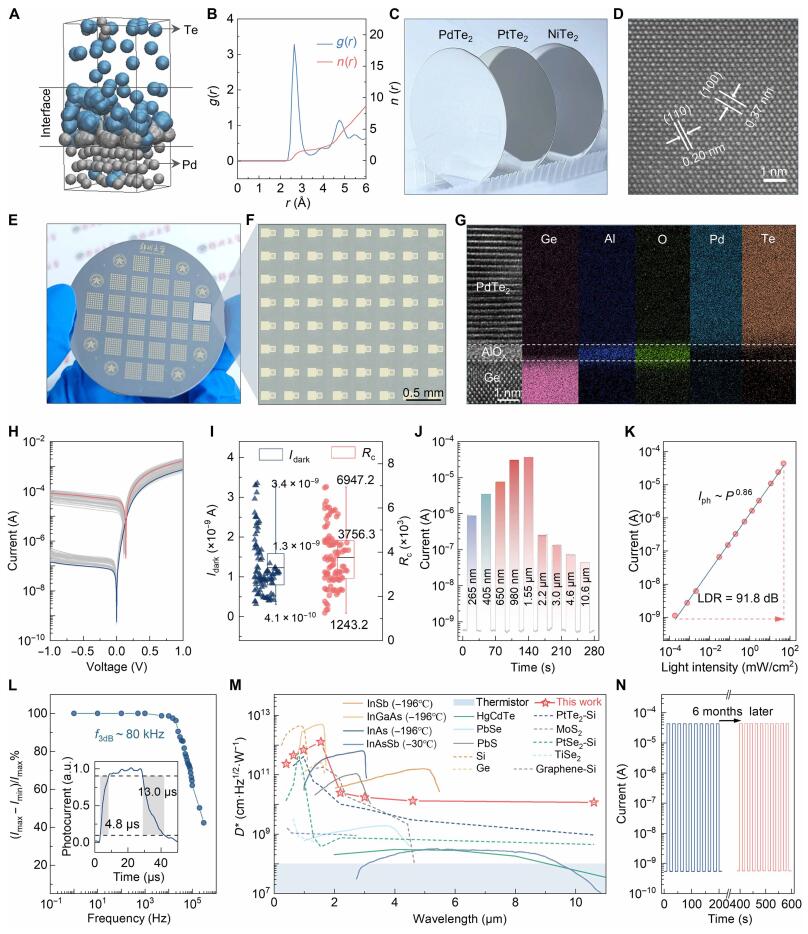
图 2 面向中红外光电探测的二维半金属低温制备与单片集成。(A) Pd‑Te 界面的从头算分子动力学(AIMD)模拟;(B) 界面处 Pd 原子的径向分布函数 [g (r)] 与配位数 [n (r)];(C) 晶圆级半金属薄膜(PdTe2、PtTe2、NiTe2)的实物照片;(D) PdTe2的扫描透射电子显微镜(STEM)图像;(E) 在Ge晶圆上制备得到的 PdTe2/Ge 异质结阵列实物照片以及 (F) 对应的光学显微图像;(G) PdTe2/Ge 异质结的截面高分辨透射电镜图像;(H) 从PdTe2/Ge 阵列器件中随机选取 100 个光电探测器,分别在暗态和 1.55 μm光照条件下测得的电流‑电压曲线;(I) 暗电流 Idark 与整流系数 Rc 的统计分布图;(J) PdTe2/Ge 光电探测器在 265 nm 至 10.6 μm 宽波段光照下的时间分辨光响应;(K) 1.55 μm 光照条件下依赖光强的光电流特性以及 (L) 器件响应速度;(M) PdTe2/Ge 器件与其他红外光电探测器之间比探测率 D* 的性能对比;(N) PdTe2/Ge 光电探测器在存放6个月前后的光响应对比。
从“探测红外光”到“确定红外光在哪里”,实现高精度中红外实时轨迹追踪
在实现宽谱中红外光电探测的基础上,本研究利用 PdTe2/Ge 异质结的横向光伏效应,研制有效面积 为4×4 mm2 的四电极位置敏感探测器,实现由红外光强探测向红外空间位置感知的功能跃迁。如图 3 所示,图 3A 为四电极 PdTe2/Ge PSD 器件结构示意图,器件四周布设四组电极,依靠光生载流子不对称横向扩散,将光斑空间位置直接转化为多路电极的电压差信号;图 3B 展示 1.55 μm 光斑沿一维方向移动时对称电极 V1、V3的电压变化曲线,直观证实红外光照下光电压与光束位置存在明确对应关系,可实现运动轨迹与空间分布的精准重构。图 3C 采用归一化电压差(V1-V3)/(V1+V3)表征位置,该比值随光斑位置近似线性变化,器件非线性度低至 5.1%,归一化处理可削弱光强波动对位置解算的干扰;图 3D 二维光电压映射结果证实器件平面内连续的电势梯度,验证器件良好的结构对称性与二维平面位置响应能力;图 3E 表明该器件具备 265 nm 至 10.6 μm 的超宽谱位置敏感响应,在 1.55 μm 处取得 91.6 mV/mm 的峰值位置灵敏度;图 3F 将本器件与已报道的各类位置PSD进行性能对标,凸显该器件兼具宽波段位置灵敏探测与高灵敏度的综合优势,该性能优势来源于二维半金属无带隙的本征材料特性及高质量范德华异质结界面;图 3G、3H 呈现由 PSD、微控制器、显示模块搭建的实时轨迹追踪系统,将四路模拟电压信号实时解算为二维空间坐标,无需采集完整图像帧即可解析运动路径;图 3I 为 4.6 μm 中红外光斑描摹字母 “e” 的轨迹重建实验结果,成功复现目标运动轨迹,器件 X、Y 方向空间分辨率可达 9.7 μm,完整实现从红外光探测、红外位置解析到中红外动态轨迹感知的功能递进。
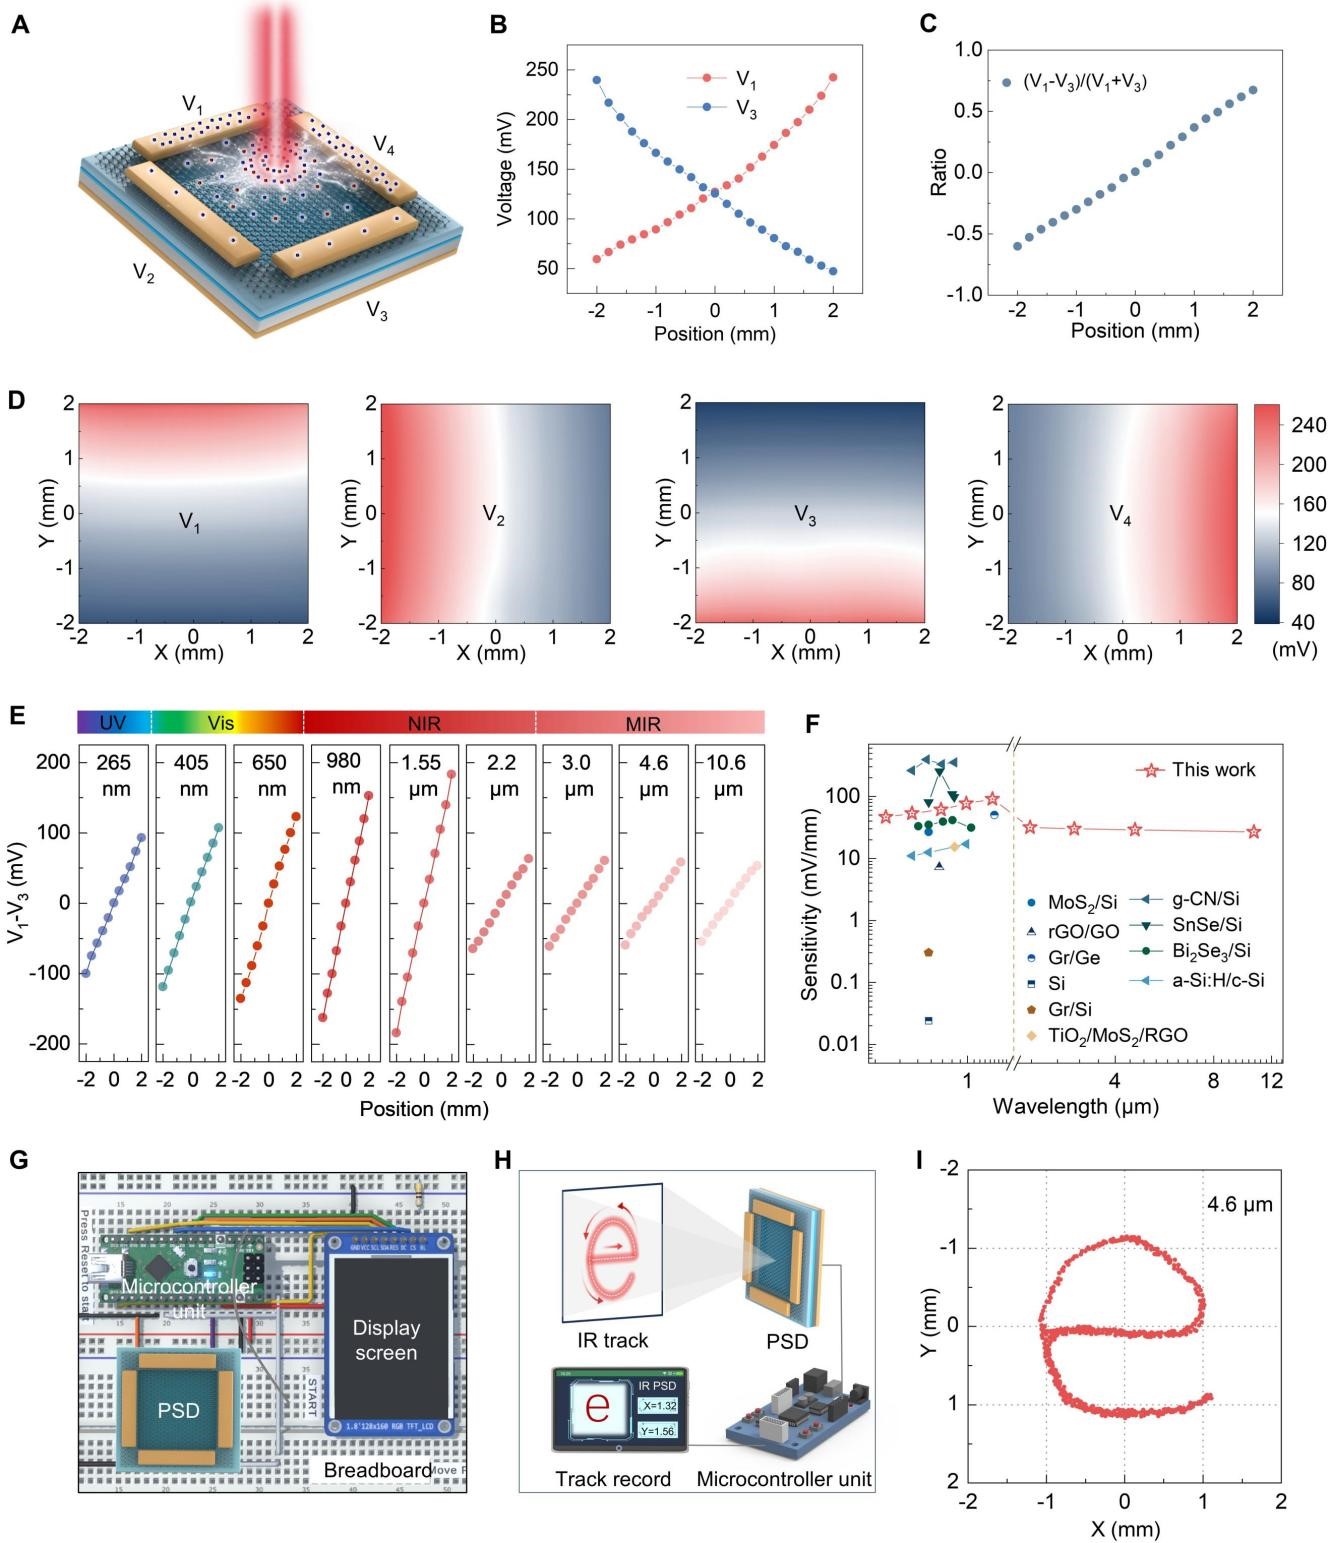
图 3 PdTe2/Ge PSD的光电特性以及红外光轨迹追踪演示。(A) 位置敏感探测器的器件示意图;(B) 波长 1.55 μm 的光斑照射位置敏感探测器不同位置时,1 号与 3 号电极输出的光电压变化;(C) (V1-V3)/(V1+V3)比值随光斑位置的变化曲线;(D) 1.55 μm 光照下位置敏感探测器的光电压映射图;(E) PdTe2/Ge PSD的宽带探测性能;(F) 本工作与已报道器件的性能对比;(G) 红外光轨迹追踪的仿真示意图与 (H) 原理图;(I) 位置敏感探测器输出的中红外轨迹重建结果。
传感器内感知压缩与静态/动态视觉识别
针对传统机器视觉 “先成像‑后压缩” 带来海量冗余数据的固有弊端,本工作提出传感器内感知压缩新范式,不依赖完整高像素图像采集,利用 PSD 器件原生的空间解析能力,在光电传感前端完成信息筛选与特征提取。如图 4 所示,图 4A 为开展感知压缩验证的整套光学实验平台,借助空间光调制器加载静态图案与动态目标光场并投射至 PSD 阵列,验证传感器直接提取任务所需空间特征的能力;图 4B 阐释 5×5 PSD 稀疏阵列分别面向静态、动态任务的工作机制,依托单器件连续位置输出特性,少量物理单元即可编码丰富空间与时序信息;图 4C 直观对比传感器内压缩与传统数字压缩的本质差异,静态任务下舍弃大量无关细节像素、保留目标分类关键轮廓,动态任务则连续对多帧做时空维度压缩,在光信号生成阶段就抑制冗余信息;图 4D 展示后端轻量级卷积神经网络的处理流程,网络输入直接来自传感器物理层压缩得到的特征,而非原始完整图像,有效降低后端数据处理负荷;图 4E 为静态 MNIST 手写数字识别测试结果,原始 100×100 像素图像软件基准识别准确率 99%,经 PSD 阵列传感器内压缩后识别准确率仍可达 97%,分类关键空间特征得到有效保留;图 4F 为双目标运动场景的动态识别结果,针对 16 种目标运动模式,软件基准模型准确率 98%,基于传感器压缩时空特征识别准确率维持 95%,证实该架构可同时保全空间位置与运动时序信息。整套器件阵列在硬件层面实现 400:1 的感知压缩比,完成从二维半金属材料、宽谱红外异质结、位置敏感探测、实时轨迹追踪、稀疏阵列构建到传感器内压缩、静动态智能感知的完整技术闭环,从物理传感层重构机器视觉信息获取模式,改变了 “先采集全量图像再剔除冗余” 的传统技术路径。
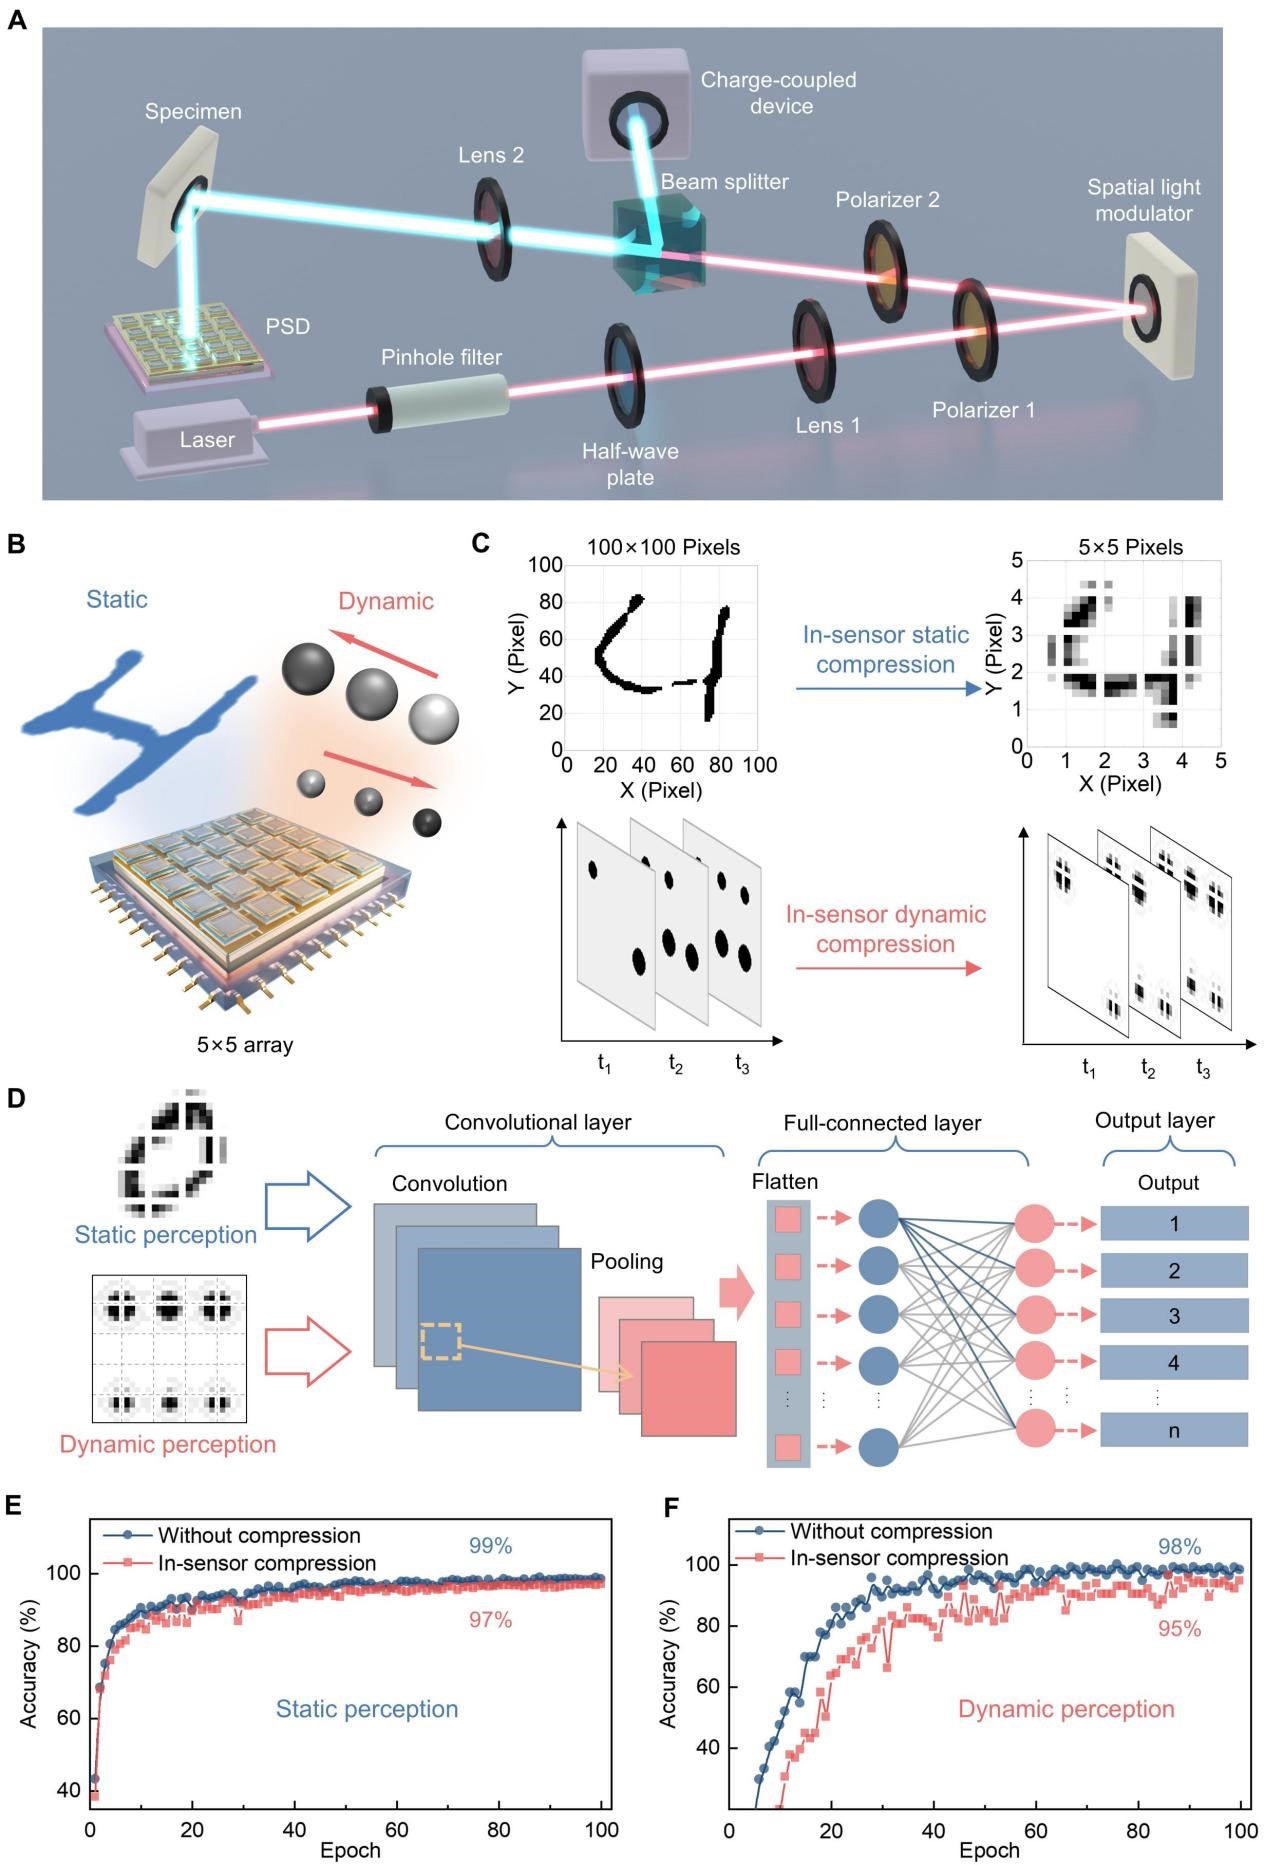
图 4 PdTe2/Ge PSD阵列器件的感知压缩与静态、动态图像识别。(A) 基于位置敏感探测器的信息感知光学器件实验光路示意图;(B) 5×5 器件阵列针对静态、动态场景执行感知压缩的原理示意图;(C) 经过传感器内压缩后,用于压缩静态图像与动态图像分类的神经网络处理流程图;(D) 分别用于静态感知与动态感知输入的神经网络架构;(E) 静态图像感知任务下有无传感器内压缩的识别精度对比以及 (F) 动态图像感知任务下有无传感器内压缩的识别精度对比。
该工作得到国家重点研发计划、国家自然科学基金、河南省自然科学基金、粤港澳大湾区相关基础研究项目、香港研究资助局、深圳市科技创新委员会等项目的资助支持。
论文链接:https://www.science.org/doi/10.1126/sciadv.aeh4592

